يشعر الناس عادةً بأنهم دخلوا أرضًا مجهولة وأن معرفتهم قد نفدت. أما الذكاء الاصطناعي فلا يملك هذه الغريزة: فهو يتعلم من بيانات مختارة وقد يقف عاجزًا حين يبدو العالم مختلفًا عمّا رآه أثناء التدريب. وقد علّم مشروع E-pi الأوروبي الخوارزميات أن تدرك جهلها بنفسها، واختبر ذلك حيث قد يكلّف الخطأ أكثر من أي مكان آخر، أي في السيارات ذاتية القيادة. وفي النهاية يمكنك أن تعرف كيف تتعامل أنت مع عدم اليقين.
يصل الذكاء الاصطناعي اليوم إلى كل مكان تقريبًا. فهو يحرّك الاقتصاد ويغيّر بيوتنا ومدارسنا وأماكن عملنا. ومع ذلك فله نقطة ضعف يُتحدَّث عنها أقل من نجاحاته. فالنموذج يتعلم من مجموعة بيانات محددة ثم عليه أن يعمل في عالم لا يشبه دائمًا ما رآه أثناء التدريب. وعندها بالضبط تبدأ المشكلات.
تصدّى لهذه المشكلة مشروع E-pi الممول من الاتحاد الأوروبي، والذي نسّقته جامعة أكسفورد بروكس (Oxford Brookes University) في المملكة المتحدة. وعلى مدى خمس سنوات عمل فريقه على ما يسمى الذكاء الاصطناعي المعرفي، أي ذكاء اصطناعي يتعامل بشكل أفضل مع عدم اليقين ويستطيع التنبؤ حتى في مواقف تختلف عن بيانات تدريبه.
كلمة «معرفي» (epistemic) مشتقة من نظرية المعرفة، وهي فرع الفلسفة الذي يدرس المعرفة. ومن هذا المجال تأتي قدرة طبيعية تمامًا عند الإنسان: أن يلاحظ أن ما يعرفه لا يكفي في موقف معين. وهي من العناصر الأساسية للذكاء البشري.
والآلة لا تستطيع ذلك من تلقاء نفسها. فبالنسبة إلى الذكاء الاصطناعي، يجب أن يقوم إدراك جهله بنفسه على أطر نظرية ورياضية. وبعبارة أخرى، لا بد من كتابة الشعور بعدم التأكد حرفيًا في تصميم الخوارزمية.
يشير منسق المشروع فابيو كوزولين (Fabio Cuzzolin) إلى أن خوارزميات التعلم الآلي الكلاسيكية تركّز على تفسير مجموعة تدريب صغيرة نسبيًا، لا على كل البيانات التي قد تظهر في الواقع. والنتيجة سهلة التوقع. يوضح الباحث: «تواجه نماذج الذكاء الاصطناعي التقليدية صعوبة في إجراء تنبؤات متينة عندما تختلف التوزيعات الاحتمالية المولِّدة للبيانات عن تلك الموجودة وقت التدريب».
وببساطة، قد يضيع النموذج الذي لا يعرف جيدًا إلا شريحة من العالم حين يصادف شيئًا خارج هذه الشريحة. وخلص اتحاد E-pi إلى أن نظرية عدم اليقين من الرتبة الثانية هي الأساس الأكثر وعدًا للحل. وقد قوبلت عروض المشروع بحماس في المؤتمرات المتخصصة، ودُعي كوزولين إلى المشاركة في عدة مقترحات ذات صلة ضمن برنامج «أفق أوروبا». ويهدف عمل الفريق إلى المساعدة في بناء منظومة دولية للذكاء الاصطناعي المعرفي.
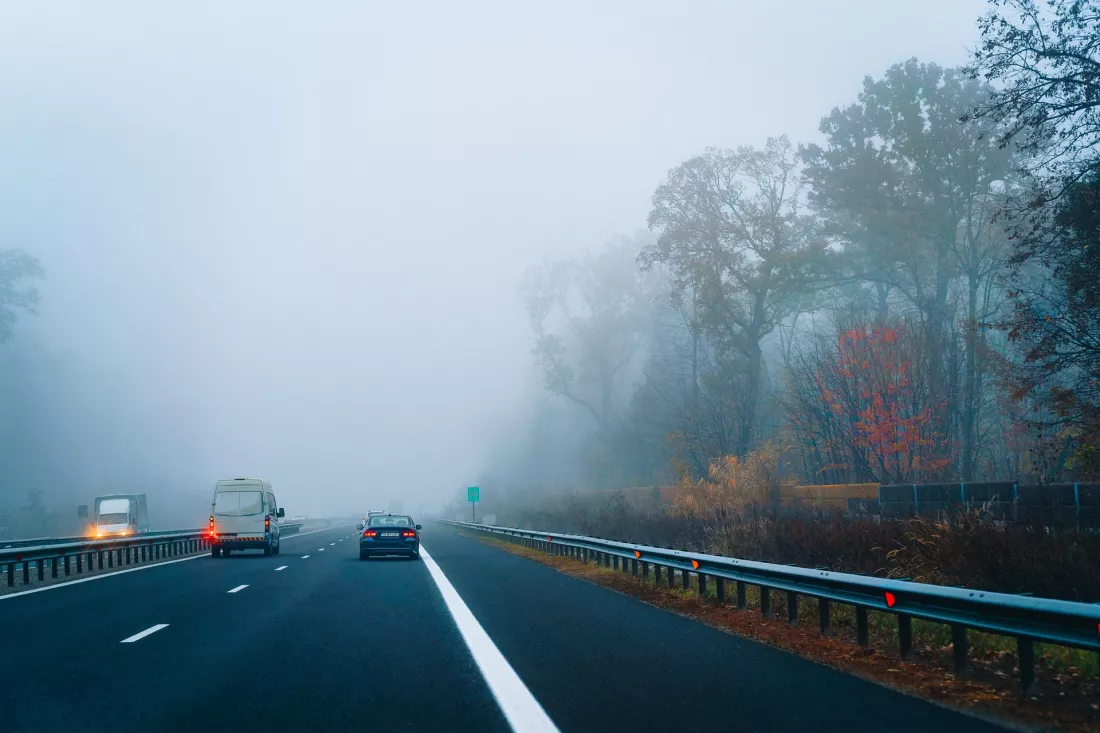
أين يكون أفضل مكان لاختبار ذكاء اصطناعي يُفترض به التعامل مع غير المتوقع؟ اختار الباحثون المركبات ذاتية القيادة. فعلى الطريق قد يخرج الموقف فجأة عن أي نمط، سواء بسبب سلوك المشاة أو الطقس القاسي أو تصميم طريق غير مألوف. وقد تكون أخطاء الأنظمة الحالية باهظة الثمن، وقد تؤدي في أسوأ الحالات إلى إصابات قاتلة.
استخدم الفريق مجموعة البيانات ROAD المخصصة لتعرّف المركبات ذاتية القيادة على الأحداث على الطريق. وقد استُخدمت لتدريب النموذج ولاختبار أجهزة الكشف المعرفية الجديدة عن الأجسام. وما زالت ROAD تتوسع وتضم مقاطع فيديو من أوروبا وأمريكا الشمالية ودبي وأبوظبي، مما جعلها موردًا عالميًا بحق.
السيارات الأكثر أمانًا بلا سائق ليست إلا هدفًا واحدًا. فمجالات أخرى يمكن أن تستفيد من المنطق نفسه:
الاندماج النووي مثال صعب بصورة خاصة. يقول كوزولين: «نعمل على تطوير نماذج مشغّلات عصبية تدرك عدم اليقين للتنبؤ بكيفية تدفق بلازما الاندماج داخل التوكاماك وبالمناطق التي ستتأثر بها أكثر في المفاعلات». والغاية من هذه النماذج التنبؤ بتدفق البلازما داخل التوكاماك، أي المفاعل، وتحديد مناطقه الأكثر تعرضًا لها. وهنا أيضًا الفكرة نفسها: على النموذج ألا يكتفي بإعطاء نتيجة، بل أن يبيّن بأمانة مدى ثقته بها.
اتجاه آخر يتعلق بالذكاء الاصطناعي التوليدي. يقر كوزولين: «من المعروف أن نماذج اللغة الكبيرة الحديثة المتطورة تولّد عبارات خاطئة». ويرى أن المخرج قد يكون في نماذج مبنية على نموذج فكري جديد: «يمكن لنماذج اللغة الكبيرة المعرفية أن تخفف بشكل ملحوظ من فرط ثقة هذه النماذج».
وتشمل الخطط أيضًا حلولًا مرتبطة بنظرية العقل وأنظمة تتطور عبر التعلم المستمر. والقاسم المشترك يبقى نفسه: ينبغي ألا يكتفي الذكاء الاصطناعي بالإجابة، بل أن يعرف متى تقوم إجابته على أسس هشة.
أسهم مشروع E-pi، الذي بلغت تكلفته الإجمالية نحو 3 ملايين يورو، في تطوير مركبات وروبوتات ذاتية القيادة أكثر أمانًا، وذكاء اصطناعي توليدي لا يهلوس. كما بنى شبكة ديناميكية من خبراء التعلم الآلي. ويرى مؤلفوه أن للذكاء الاصطناعي المعرفي القدرة على تغيير العالم وحياتنا اليومية. وكل ذلك يبدأ بمهارة إنسانية جدًا: أن تعترف بأنك لا تعرف شيئًا.
5 أسئلة · دقيقة واحدة


 English
 Čeština
 Deutsch
 Español
 Français
 Magyar
 Italiano
 Polski
 Português
 Русский
 Slovenčina
 Türkçe
 Українська
 العربية
 中文